

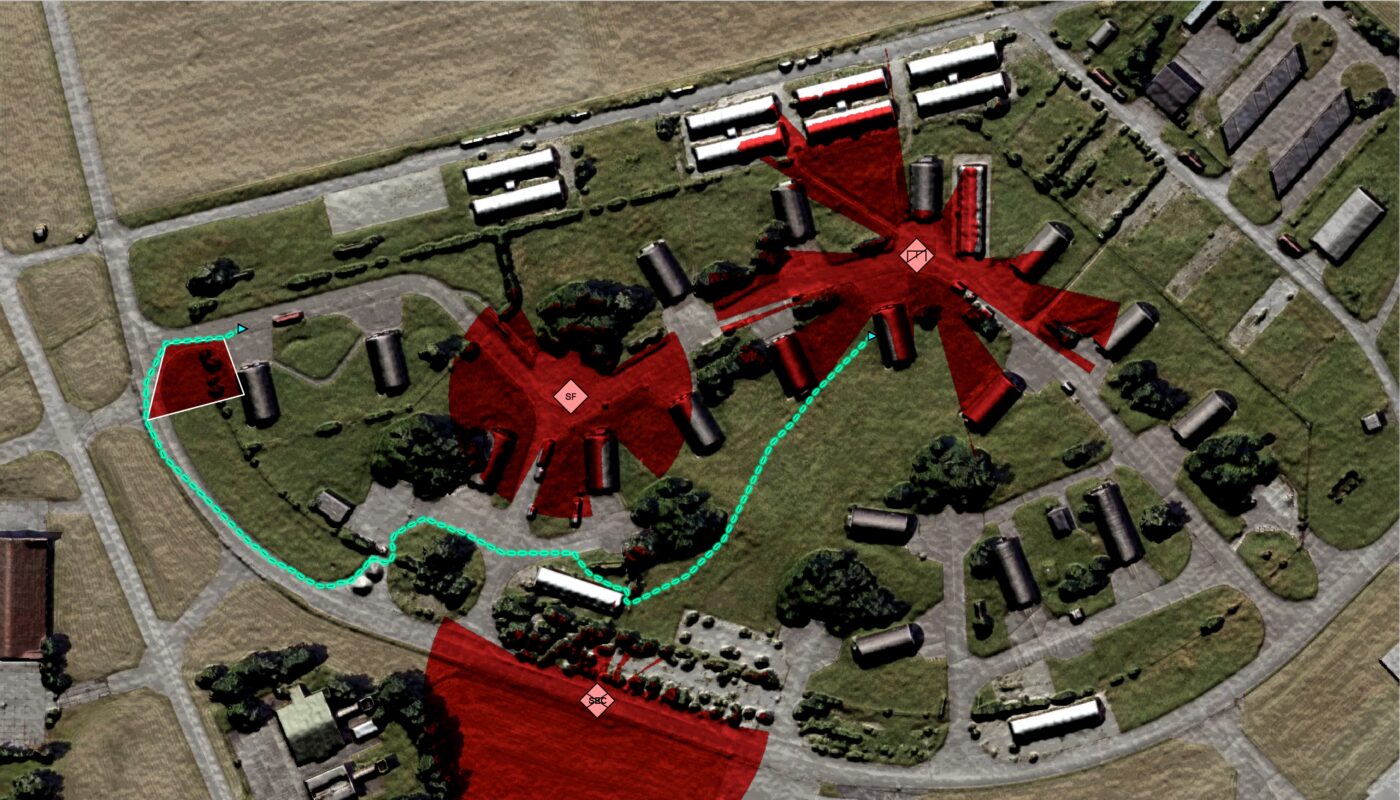
Das auf Geodaten-Software spezialisierte schwedische Unternehmen Carmenta Geospatial Technologies hat eigenen Angaben zufolge den „Carmenta Terrain Router“ in das „Robot Operating System“ (ROS), ein weit verbreitetes Open-Source-Framework für autonome Systeme, integriert. Wie Carmenta in einer gestrigen Mitteilung schreibt, können unbemannte Bodensysteme (UGV) nach der Integration neue, taktisch sinnvolle und effiziente Routen direkt auf der Plattform berechnen und diese kontinuierlich an veränderte Bedingungen anpassen. Geländedaten, Echtzeit-Sensordaten sowie aktuelle taktische Informationen sollen direkt in die Routenplanung einfließen können.
Wie es in der Mitteilung weiter heißt, zeige der zunehmende UGV-Einsatz im Rahmen militärischer Operationen, „dass autonome Systeme benötigt werden, die auf sich ändernde Bedingungen reagieren können, ohne auf eine kontinuierliche Kommunikation angewiesen zu sein“. Erfahrungen aus dem Krieg in der Ukraine hätten gezeigt, wie schnell sich die Befahrbarkeit des Geländes, Hindernisse und taktische Bedingungen während eines Einsatzes ändern könnten.
Die Integration der Geländewegplanungstechnologie von Carmenta (Carmenta Terrain Router) in den ROS-2-Navigationsstack Nav2 soll bei der Bewältigung dieser Herausforderung helfen. „Durch diese Integration steht eine fortschrittliche, geländebewusste Routenplanung direkt im Autonomie-Stack des Fahrzeugs zur Verfügung, sodass Routen aktualisiert werden können, sobald neue Informationen vorliegen“, schreibt das Unternehmen.
Die Integration ermöglicht dem Unternehmen zufolge Routenberechnungen, bei denen Geodaten, Einsatzziele und taktische Überlegungen wie Sperrgebiete, feindliche Beobachtungs- und Gefechtszonen sowie bevorzugte Bewegungskorridore kombiniert werden. Diese Faktoren können anhand von Beobachtungen der bordeigenen Sensoren kontinuierlich aktualisiert werden.
Die Lösung soll außerdem die Nutzung kontinuierlich aktualisierter Mobilitätsinformationen unterstützen. Diese Informationen können an andere Plattformen weitergegeben werden, die im selben Gebiet im Einsatz sind, wodurch in der gesamten Flotte ein aktuelleres Verständnis der Geländebedingungen entsteht.
„Autonome Fahrzeuge sind bereits gut darin, Hindernissen auszuweichen und lokal zu navigieren, doch bei der Routenplanung auf Missionsebene muss mehr als nur die lokale Umgebung berücksichtigt werden“, wird Tobias Moberg, CTO bei Carmenta, in der Mitteilung zitiert. „Durch die Integration taktischer Routenplanung können Fahrzeuge ihre Route kontinuierlich neu bewerten, indem sie sowohl georäumliche Informationen als auch Beobachtungen aus der Einsatzumgebung nutzen.“
Waldemar Geiger
Diese Beiträge könnten Sie auch interessieren:
 Integration von Aufklärungsdrohne in den Schützenpanzer CV90
 GDLS-UK und ARX Robotics wollen Systemverbund aus Spähpanzer Ajax und UGV HECTOR erproben
 Galvion stellt helmbasiertes Datenmanagementsystem Cortex vor
 Ruag wehrt sich gegen Vorwurf überzogener Preise
 Innovation ROLLT! an: BWI-Innovationsexperiment optimiert Routenplanung und Navigation für Bundeswehr
 Französische Regierung unterstützt Raumgleiter-Programm von Dassault und OHB
 Dassault Aviation steigt bei KI-Start-up Harmattan AI ein
ESG steuert Drohne aus Hubschrauber